Команда Калифорнийского университета в Беркли разработала самого маленького в мире беспроводного летающего робота, вдохновившись полётами шмелей. Два магнита робота действуют как пропеллер, используя внешние магнитные поля для подъёма и точного управления полётом через регулирование напряжённости поля.
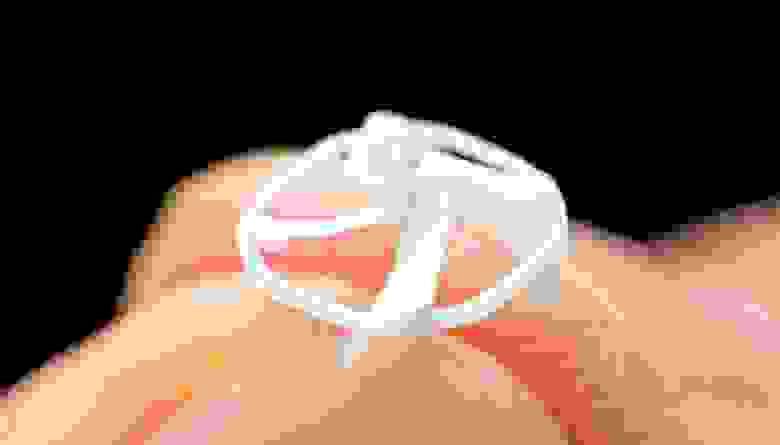
Мини-дрон весит всего 21 мг и имеет диаметр менее сантиметра. Он способен зависать в полёте, менять направление и точно поражать небольшие цели. Применение внешнего магнитного поля заставляет робота вращаться, создавая достаточную подъёмную силу. Систему можно использовать для наблюдения, мониторинга окружающей среды и поисково-спасательных операций.
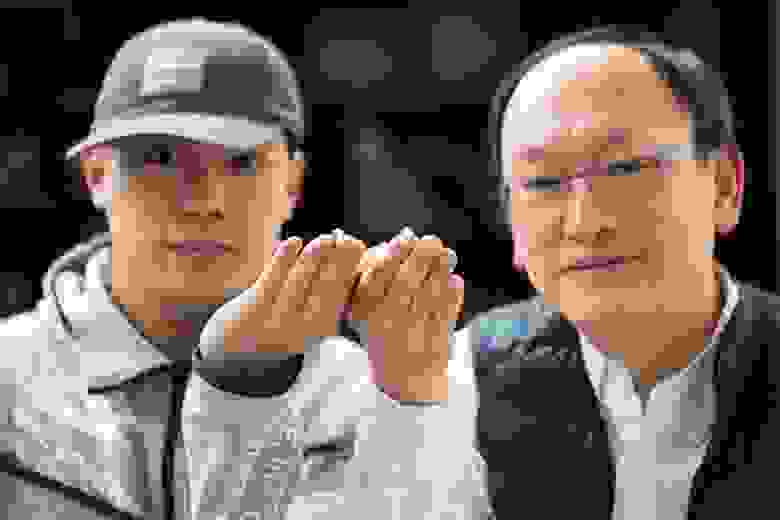
«Этим летающим роботом можно управлять по беспроводной связи, чтобы он приближался и поражал указанную цель, имитируя механизм опыления, когда пчела собирает нектар и улетает», — рассказал профессор машиностроения Ливэй Линь.
Обычным роботам требуется электроника для управления полётом и источник питания, например, аккумулятор. Эти компоненты может быть сложно встроить в крошечные и лёгкие машины. Команда Калифорнийского университета решила эту проблему с помощью внешнего магнитного поля.
Робот имеет два крошечных магнита и сконструирован как маленький пропеллер. Эти магниты притягиваются и отталкиваются внешним магнитным полем, которое вращает пропеллер и создает достаточно энергии, чтобы поднять устройство над землёй. Регулируя силу магнитного поля, можно точно контролировать траекторию полета робота.
«Маленькие летающие роботы полезны для исследования небольших полостей и других сложных сред. Их можно использовать для искусственного опыления или осмотра небольших пространств, например внутренней части трубы», — отметил соавтор разработки, инженер Фаньпин Суй.
В настоящее время робот может летать только пассивно, не используя бортовые датчики для определения своего положения или траектории. Таким образом, он не может корректировать свои движения в режиме реального времени. Кроме того, внезапные изменения окружающей среды, такие как сильный ветер, могут сбить его с курса. В будущем исследователи планируют добавить активное управление.
Сейчас для работы мини-дрону требуется достаточно сильное магнитное поле от электромагнитной катушки. Однако дальнейшее уменьшение его размера до менее 1 мм позволит роботу реагировать на более слабые поля, например от радиоволн.
Исследователи также разработали робота, вдохновлённого тараканами, который может быстро перемещаться по поверхностям. Наконец, они работают над роями роботов размером с муравьёв (около 5 мм), которые будут сотрудничать, выполняя разные задачи. Эти роботы могут ползать, катиться, вращаться и объединяться в цепи или массивы. Их кооперативные способности могут оказаться полезными в малоинвазивной хирургии.
Между тем специалисты из Федеральной политехнической школы Лозанны (Швейцария) и Института программных систем Макса Планка (Германия) разработали компактного универсального робота, который способен маневрировать в ограниченных пространствах и перевозить грузы, намного превышающие его собственный вес. Размер «робота-червя» меньше кредитной карты, а весит он всего 6 г.